均值滤波器和高斯滤波器的频率域模型
均值滤波器和高斯滤波器的频率域模型
简单而言,图像细节对应于高频信号。图像的大尺度特征对应于低频信号。值得注意的是随机的图像噪声通常对应于高频信号。
矩形函数的频率域模型

空间域模型
二维矩形函数 \(f(t, z)\) 定义为:
\[ f(t, z) = \begin{cases} A, & -\frac{T}{2} \leq t \leq \frac{T}{2}, \quad -\frac{Z}{2} \leq z \leq \frac{Z}{2} \\ 0, & \text{otherwise} \end{cases} \]
其中 \(A\) 是幅度,\(T\) 和 \(Z\) 分别为 \(t\) 与 \(z\) 方向的宽度。若\(T > Z\),则矩形在 \(t\) 方向上更长。
频率域模型
二维傅里叶变换定义为:
\[ F(\mu, \nu) = \iint f(t, z) \, e^{-j 2\pi (\mu t + \nu z)} \, dt \, dz \]
将定义域代入得:
\[ F(\mu, \nu) = \int_{-Z/2}^{Z/2} \int_{-T/2}^{T/2} A e^{-j 2\pi (\mu t + \nu z)} \, dt \, dz \]
由于积分可分离,写为:
\[ F(\mu, \nu) = A \left( \int_{-T/2}^{T/2} e^{-j 2\pi \mu t} \, dt \right) \left( \int_{-Z/2}^{Z/2} e^{-j 2\pi \nu z} \, dz \right) \]
对 \(t\) 积分:
\[ \int_{-T/2}^{T/2} e^{-j 2\pi \mu t} \, dt = \frac{e^{-j 2\pi \mu t}}{-j 2\pi \mu} \Big|_{-T/2}^{T/2} = \frac{e^{-j \pi \mu T} - e^{j \pi \mu T}}{-j 2\pi \mu} = \frac{\sin(\pi \mu T)}{\pi \mu} \]
整理为:
\[ \int_{-T/2}^{T/2} e^{-j 2\pi \mu t} \, dt = T \cdot \text{sinc}(\mu T) \]
对 \(z\) 积分:
\[ \int_{-Z/2}^{Z/2} e^{-j 2\pi \nu z} \, dz = \frac{e^{-j 2\pi \nu z}}{-j 2\pi \nu} \Big|_{-Z/2}^{Z/2} = \frac{e^{-j \pi \nu Z} - e^{j \pi \nu Z}}{-j 2\pi \nu} = \frac{\sin(\pi \nu Z)}{\pi \nu} \]
整理为:
\[ \int_{-Z/2}^{Z/2} e^{-j 2\pi \nu z} \, dz = Z \cdot \text{sinc}(\nu Z) \]
将两个积分结果相乘:
\[ F(\mu, \nu) = A \left[ T \cdot \text{sinc}(\mu T) \right] \left[ Z \cdot \text{sinc}(\nu Z) \right] = A T Z \cdot \text{sinc}(\mu T) \cdot \text{sinc}(\nu Z) \]
因此,二维矩形函数的傅里叶变换为:
\[ \boxed{ F(\mu, \nu) = A T Z \cdot \text{sinc}(\mu T) \cdot \text{sinc}(\nu Z) } \]
其中:
- \(A\) 控制整体幅度;
- \(T\) 与 \(Z\) 分别决定频谱在 \(\mu\) 与 \(\nu\) 方向的主瓣宽度;
- 频谱的形状由两个 \(\text{sinc}\) 函数控制,且主瓣宽度 \(\propto 1/T\)、\(1/Z\);
其幅度谱为:
\[ |F(\mu, \nu)| = A T Z \cdot |\text{sinc}(\mu T)| \cdot |\text{sinc}(\nu Z)| \]
由于 \(T > Z\),\(\text{sinc}(\mu T)\) 的主瓣宽度(零点间距为 \(1/T\))比 \(\text{sinc}(\nu Z)\) 更窄,因此在频率域中谱在 \(\mu\) 方向更”收缩”(contracted)。
均值滤波器的频率域模型
空间域模型
二维均值滤波器的核 \(h(x, y)\) 可以看作一个矩形窗口函数:
\[ h(x, y) = \begin{cases} \frac{1}{M^2}, & -\frac{M-1}{2} \leq x, y \leq \frac{M-1}{2} \\ 0, & \text{otherwise} \end{cases} \]
它与矩形函数类似,只是进行了归一化(总能量为 1)。当核为方形时,\(T = Z = M\);若为非方形(\(M_x \times M_y\)),则可类比为 \(T = M_x, Z = M_y\)。
频率域模型
离散二维傅里叶变换可表示为:
\[ H(u, v) = \frac{1}{M^2} \sum_{x=-\frac{M-1}{2}}^{\frac{M-1}{2}} \sum_{y=-\frac{M-1}{2}}^{\frac{M-1}{2}} e^{-j 2\pi (ux/M + vy/M)} \]
由于可分离性:
\[ H(u, v) = \left( \frac{1}{M} \sum_{x=-\frac{M-1}{2}}^{\frac{M-1}{2}} e^{-j 2\pi ux/M} \right) \left( \frac{1}{M} \sum_{y=-\frac{M-1}{2}}^{\frac{M-1}{2}} e^{-j 2\pi vy/M} \right) \]
每个一维求和结果为:
\[ \sum_{x=-\frac{M-1}{2}}^{\frac{M-1}{2}} e^{-j 2\pi ux/M} = \frac{\sin(\pi u)}{\sin(\pi u / M)} \]
因此:
\[ H(u, v) = \frac{1}{M^2} \cdot \frac{\sin(\pi u)}{\sin(\pi u / M)} \cdot \frac{\sin(\pi v)}{\sin(\pi v / M)} \]
其中\(\frac{\sin(\pi u)}{\sin(\pi u / M)}\) 是离散傅里叶变换中的 Dirichlet 核,它是连续 \(\text{sinc}\) 函数在离散情况下的对应物。它具有与连续 \(\text{sinc}\) 函数相似的性质:低通特性,周期性零点,主瓣和旁瓣结构,幅度随频率增加而衰减等。
与图像特征的联系
矩形函数的非方形性:当 \(T > Z\) 时,频谱在 \(\mu\) 方向更窄、在 \(\nu\) 方向更宽。这反映出空间域与频率域的反比关系(宽的函数 → 窄的谱)。
均值滤波器的方形性:标准均值滤波器通常为方形核(\(T = Z = M\)),其频率响应 \(H(u, v)\) 对称,主瓣宽度在 \(u\) 和 \(v\) 方向相同。若使用非方形核(\(M_x \times M_y\)),则:
\[ H(u, v) \propto \text{sinc}(u M_x) \cdot \text{sinc}(v M_y) \]
主瓣宽度分别为 \(1/M_x\) 与 \(1/M_y\),这与矩形函数 \(f(t, z)\) 的频谱形状完全一致。
高斯滤波器的频率域模型
空间域定义
高斯滤波器的空间域核基于二维高斯函数,其定义为:
\[ h(x, y) = A e^{-\frac{x^2 + y^2}{2\sigma^2}} \]
其中:
- \((x, y)\) 为空间坐标;
- \(\sigma\) 为标准差,控制平滑程度;
- \(A\) 为归一化因子,确保滤波核的总和为 1。
通常取:
\[ A = \frac{1}{2\pi\sigma^2} \]
因此:
\[ h(x, y) = \frac{1}{2\pi\sigma^2} e^{-\frac{x^2 + y^2}{2\sigma^2}} \]
在离散情况下,核通常截取在有限窗口内并进行归一化。
频率域模型
(1) 二维傅里叶变换
二维傅里叶变换定义为:
\[ H(u, v) = \int_{-\infty}^{\infty} \int_{-\infty}^{\infty} h(x, y) \, e^{-j 2\pi (u x + v y)} \, dx \, dy \]
代入高斯核:
\[ H(u, v) = \int_{-\infty}^{\infty} \int_{-\infty}^{\infty} \frac{1}{2\pi\sigma^2} e^{-\frac{x^2 + y^2}{2\sigma^2}} e^{-j 2\pi (u x + v y)} \, dx \, dy \]
由于高斯函数在 \(x\) 与 \(y\) 方向上可分离,可写为:
\[ H(u, v) = \frac{1}{2\pi\sigma^2} \left( \int_{-\infty}^{\infty} e^{-\frac{x^2}{2\sigma^2}} e^{-j 2\pi u x} \, dx \right) \left( \int_{-\infty}^{\infty} e^{-\frac{y^2}{2\sigma^2}} e^{-j 2\pi v y} \, dy \right) \]
(2) 一维高斯函数的傅里叶变换
已知一维高斯函数 \(e^{-a x^2}\) 的傅里叶变换为:
\[ \int_{-\infty}^{\infty} e^{-a x^2} e^{-j 2\pi u x} \, dx = \sqrt{\frac{\pi}{a}} \, e^{-\frac{\pi^2 u^2}{a}} \]
这里 \(a = \frac{1}{2\sigma^2}\),代入得:
\[ \int_{-\infty}^{\infty} e^{-\frac{x^2}{2\sigma^2}} e^{-j 2\pi u x} \, dx = \sqrt{2\pi\sigma^2} \, e^{-2\pi^2 \sigma^2 u^2} \]
同理:
\[ \int_{-\infty}^{\infty} e^{-\frac{y^2}{2\sigma^2}} e^{-j 2\pi v y} \, dy = \sqrt{2\pi\sigma^2} \, e^{-2\pi^2 \sigma^2 v^2} \]
(3) 合并结果
代入两方向积分结果:
\[ H(u, v) = \frac{1}{2\pi\sigma^2} \cdot \sqrt{2\pi\sigma^2} \, e^{-2\pi^2 \sigma^2 u^2} \cdot \sqrt{2\pi\sigma^2} \, e^{-2\pi^2 \sigma^2 v^2} \]
化简得:
\[ H(u, v) = e^{-2\pi^2 \sigma^2 (u^2 + v^2)} \]
(4) 引入截止频率参数 \(D_0\)
设截止频率参数定义为:
\[ D_0 = \frac{1}{\sigma} \]
代入上式得:
\[ H(u, v) = e^{-2\pi^2 \cdot \frac{1}{D_0^2} (u^2 + v^2)} = e^{-\frac{2\pi^2 (u^2 + v^2)}{D_0^2}} \]
为简化表示,通常将 \(2\pi^2\) 吸收进归一化项中,并定义径向频率距离:
\[ D(u, v) = \sqrt{u^2 + v^2} \]
则标准化形式为:
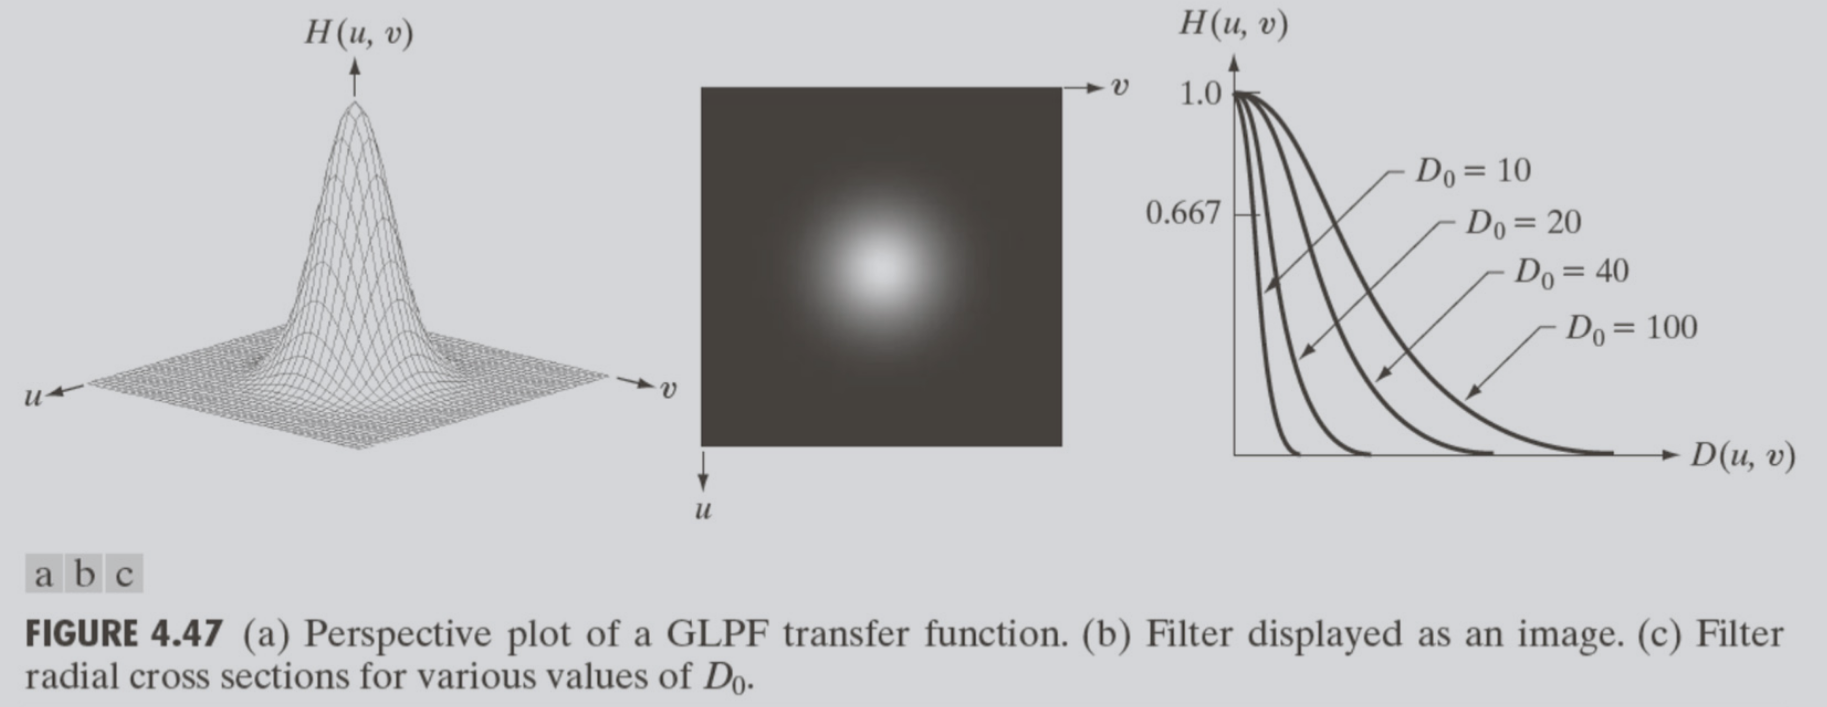
\[ \boxed{ H(u, v) = e^{-\frac{D(u, v)^2}{D_0^2}} } \]
该表达式表明 \(H(u, v)\) 在原点处最大,随 \(D(u, v)\) 增大而指数衰减。
特性分析
(1) 低通特性
- 当 \(D(u, v) = 0\) 时,\(H(0, 0) = 1\);
- 随着 \(D(u, v)\) 增大,\(H(u, v)\) 快速衰减;
- 有效抑制高频噪声与纹理。
(2) 平滑性
- 高斯函数在空间域和频率域中均为高斯形式;
- 其响应平滑、无振铃效应(无旁瓣),不同于矩形窗口引起的 \(\text{sinc}\) 振荡。
(3) 可调性
- 参数 \(D_0 = \frac{1}{\sigma}\) 控制截止频率:
- \(D_0\) 越大 → 滤波范围越宽 → 保留更多高频信息;
- \(D_0\) 越小 → 滤波范围越窄 → 平滑效果更强。
因此,高斯滤波器是一种在频率域上具有理想平滑特性的低通滤波器,是图像去噪与模糊处理中常用的核函数。
使用高斯滤波核下噪声压制与导数计算的简化
图像梯度的近似
如何应在离散像素点间计算图像梯度?图像梯度的近似实现定义了水平和垂直方向的梯度 \(F_x\) 和 \(F_y\):
水平梯度:
\[ F_x(i, j) = \frac{F(i+1, j) - F(i-1, j)}{2} \]
垂直梯度:
\[ F_y(i, j) = \frac{F(i, j+1) - F(i, j-1)}{2} \]
\(F(i, j)\) 表示图像在位置 \((i, j)\) 的像素值,可以是原始图像 \(I\) 或平滑后的图像 \(J\)。该式采用 中心差分法(central difference method) 近似一阶偏导数:
\[ \frac{\partial F}{\partial x} \approx \frac{F(i+1, j) - F(i-1, j)}{2}, \quad \frac{\partial F}{\partial y} \approx \frac{F(i, j+1) - F(i, j-1)}{2} \]
中心差分比前向差分或后向差分更准确,因为它同时利用两侧邻域的信息,能有效抵消一阶误差,在噪声存在时表现更稳定。
该梯度计算方法广泛应用于:
- 边缘检测(如 Sobel、Prewitt、Canny 算法);
- 特征提取(如角点检测);
- 与高斯滤波结合用于平滑后求梯度,抑制噪声干扰。
符号定义
| 符号 | 含义 |
|---|---|
| \(I\) | 原始图像(raw image) |
| \(G\) | 高斯核(Gaussian kernel) |
| \(J = I \otimes G\) | 高斯滤波后的图像(filtered image) |
高斯核的定义为:
\[ G(x, y) = \frac{1}{2\pi\sigma^2} e^{-\frac{x^2 + y^2}{2\sigma^2}} \]
其中 \(\sigma\) 控制平滑程度。卷积 \(J = I \otimes G\) 的作用是:
- 抑制高频噪声;
- 保留低频结构;
- 为后续梯度计算提供平滑输入。
卷积的导数性质
卷积运算满足导数可交换性,即:
\[ \frac{\partial (G \otimes I)}{\partial x} = \frac{\partial G}{\partial x} \otimes I \]
\[ \frac{\partial (G \otimes I)}{\partial y} = \frac{\partial G}{\partial y} \otimes I \]
证明如下
设:
\[ J(x, y) = (G \otimes I)(x, y) = \int_{-\infty}^{\infty} \int_{-\infty}^{\infty} G(x - x', y - y') I(x', y') \, dx' \, dy' \]
对 \(x\) 求偏导:
\[ \frac{\partial J}{\partial x} = \frac{\partial}{\partial x} \left[ \int_{-\infty}^{\infty} \int_{-\infty}^{\infty} G(x - x', y - y') I(x', y') \, dx' \, dy' \right] \]
根据积分与微分可交换性(假设函数连续可导):
\[ \frac{\partial J}{\partial x} = \int_{-\infty}^{\infty} \int_{-\infty}^{\infty} \frac{\partial G(x - x', y - y')}{\partial x} I(x', y') \, dx' \, dy' \]
定义 \(G_x = \frac{\partial G}{\partial x}\),则:
\[ \frac{\partial J}{\partial x} = G_x \otimes I \]
同理:
\[ \frac{\partial J}{\partial y} = G_y \otimes I \]
高斯核的导数
已知:
\[ G(x, y) = \frac{1}{2\pi\sigma^2} e^{-\frac{x^2 + y^2}{2\sigma^2}} \]
其偏导数为:
\[ \frac{\partial G}{\partial x} = G(x, y) \left( -\frac{x}{\sigma^2} \right) \]
\[ \frac{\partial G}{\partial y} = G(x, y) \left( -\frac{y}{\sigma^2} \right) \]
由此得到高斯梯度滤波器(Gradient of Gaussian, GoG):
- \(G_x\) 对应水平方向的边缘响应;
- \(G_y\) 对应垂直方向的边缘响应。
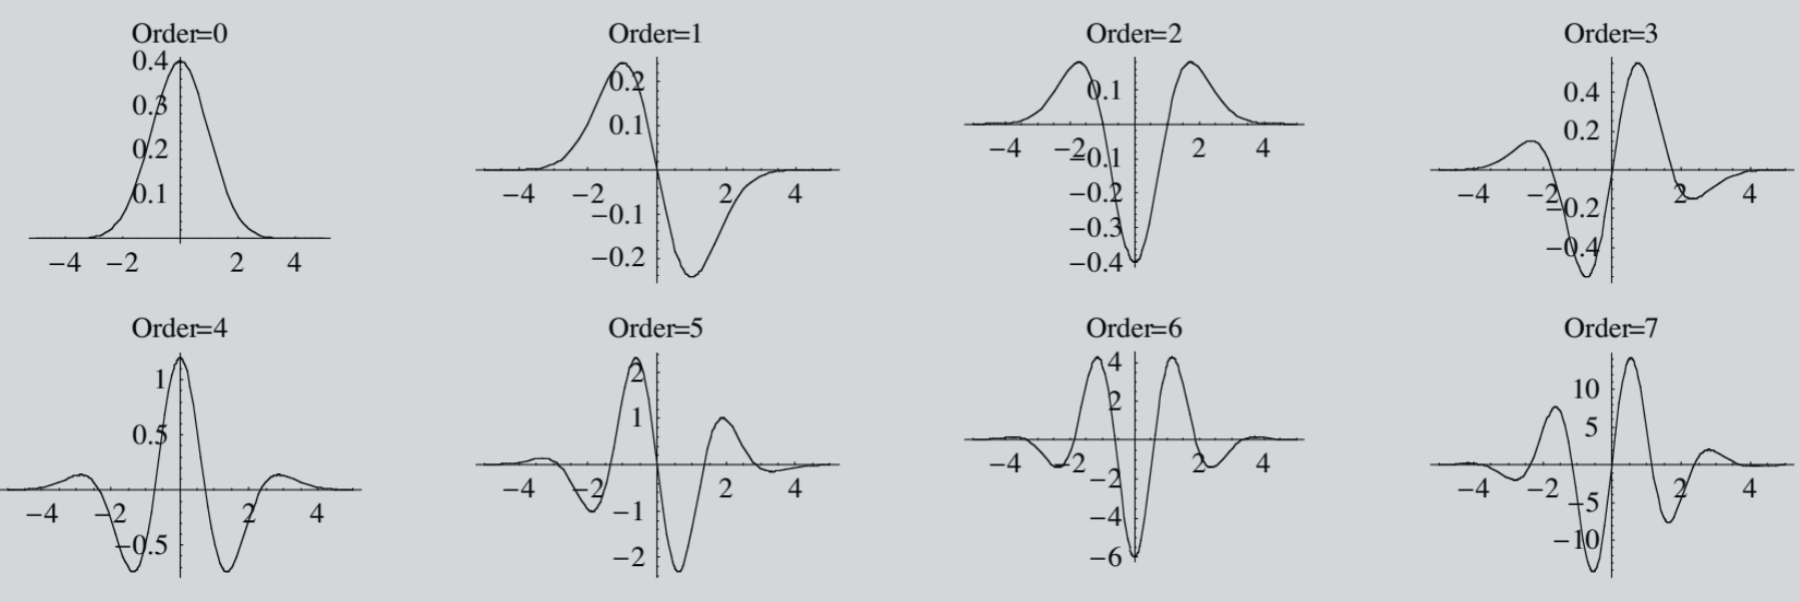
导数核同样平滑、连续且无振铃效应,比简单的差分算子更抗噪。
综合应用流程
梯度计算:
\[ J_x = \frac{\partial J}{\partial x} = G_x \otimes I \]
\[ J_y = \frac{\partial J}{\partial y} = G_y \otimes I \]
等价于先求高斯核导数再卷积原图。
边缘提取: 计算梯度幅值与方向:
\[ |\nabla J| = \sqrt{J_x^2 + J_y^2} \]
\[ \theta = \tan^{-1}\left( \frac{J_y}{J_x} \right) \]
总结
| 项目 | 说明 |
|---|---|
| 实现 | 使用中心差分法近似图像梯度:\(F_x, F_y\) |
| 符号 | \(I\):原始图像,\(J = G \otimes I\):高斯平滑结果 |
| 性质 | 卷积与导数可交换:\(\frac{\partial J}{\partial x} = G_x \otimes I\) |
| 优势 | 抗噪性强,梯度连续,适用于边缘检测 |
核心结论:
\[ \boxed{ \frac{\partial (G \otimes I)}{\partial x} = \left( \frac{\partial G}{\partial x} \right) \otimes I, \quad \frac{\partial (G \otimes I)}{\partial y} = \left( \frac{\partial G}{\partial y} \right) \otimes I } \]
这一定律为高斯梯度滤波、Canny 算子等边缘检测算法提供了理论基础。